我们将 AI 感知、自主巡航、远程遥操、运动控制与场景交付能力相结合,为安防巡逻等物理安全场景提供快速部署的机器人解决方案。
重新理解「在场」
一次夜间巡逻,一处偏远设施,一个需要靠近确认的告警。现场需要有人关注,却不一定每次都要人亲自前往。我们希望用机器人,帮助团队看清现场,再决定下一步。
认识你的现场分身
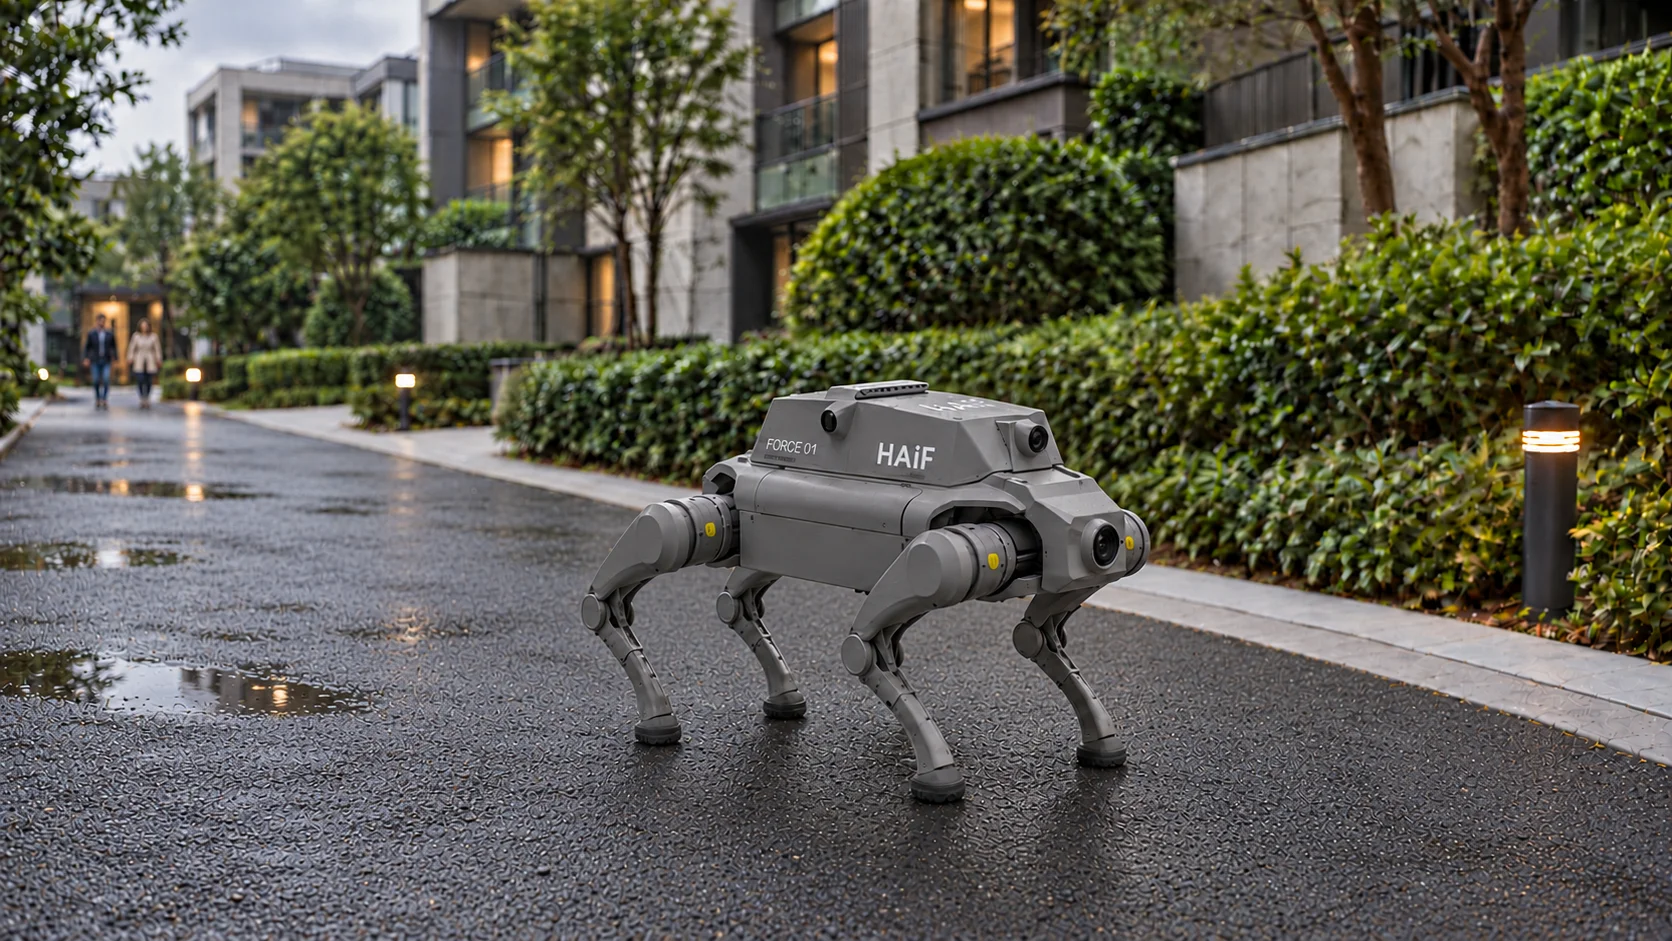
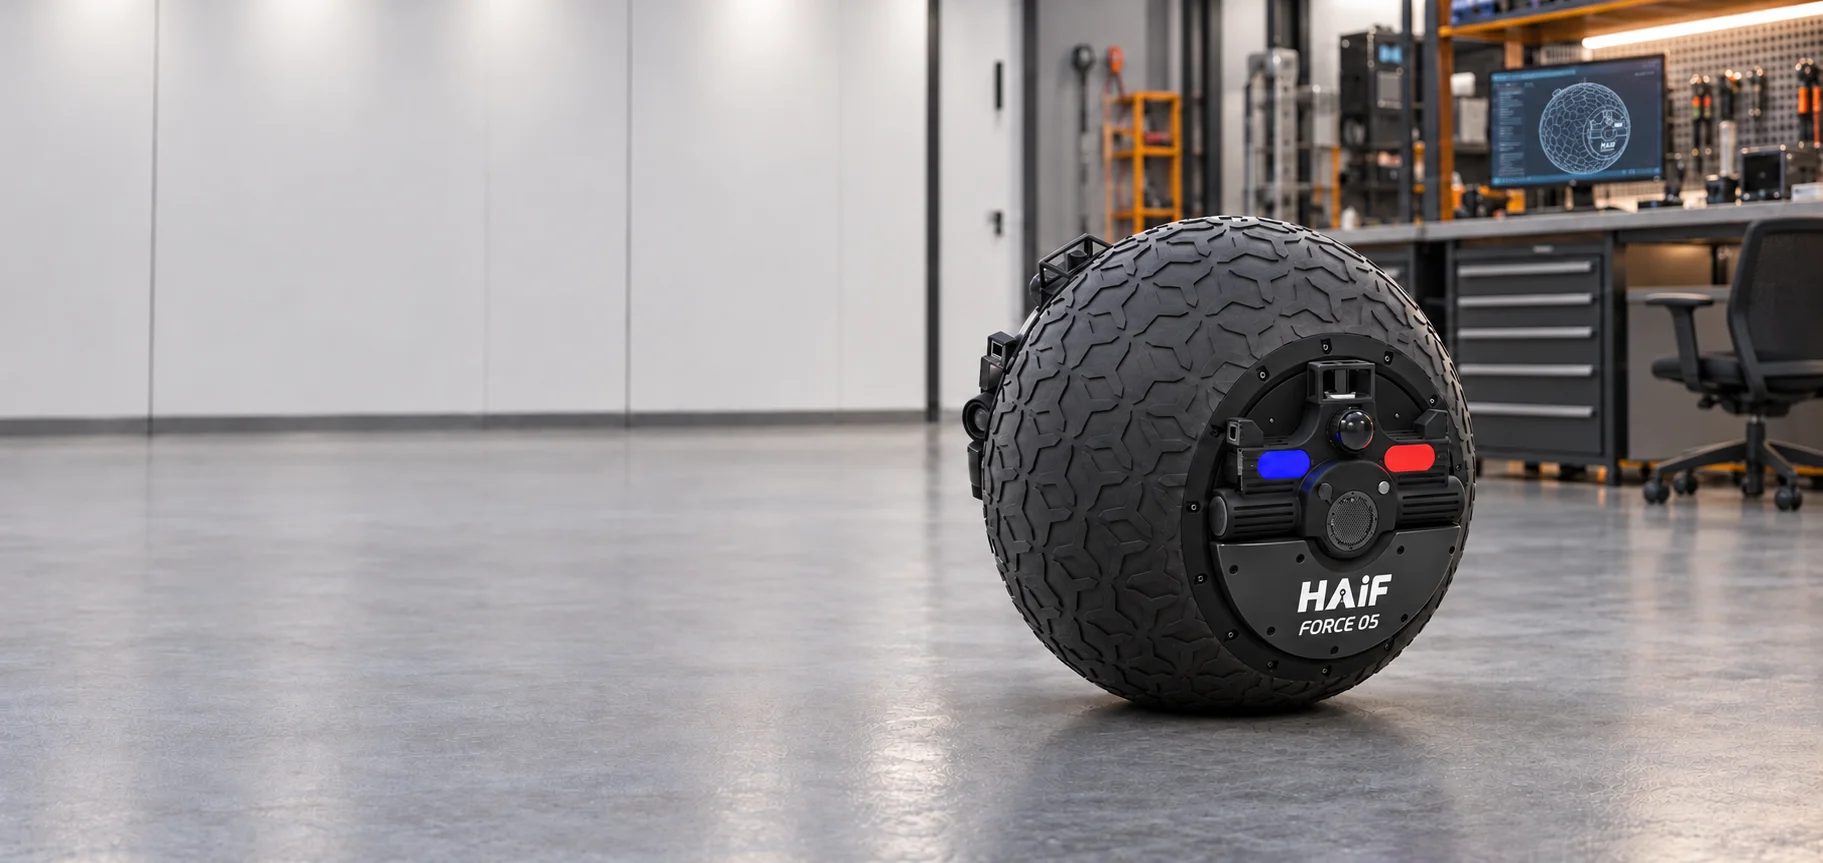
先从场地与通行方式出发,认识原力系列的两种机器人形态。
以点足或轮足靠近目标,让远程观察拥有移动的视角。
以球形机身滚动前行,为远程观察提供另一种抵达方式。
从看见,到行动
一台机器人并不是全部。感知、远程操作人员与统一平台协同,才能将现场画面连接到人的判断与行动。
让移动的观察视角,走进团队需要核查的地方。
结合感知信息与实时画面,辅助判断哪里需要关注。
需要经验与判断时,让人通过远程介入继续参与。
现场一瞥
在普洛斯物流园巡检项目中,机器人、RSP 平台与现场运营相互连接。进入应用场景,了解这个项目如何展开。
我们的出发点
我们相信,机器人的价值始于正在工作的人。让人能够远程在场,让机器承担更多重复往返,让关注与判断留在人手中。
从你的场地开始
告诉我们需要查看什么、人员每天往返哪里,以及哪些地方难以抵达。我们可以从这些具体问题开始。
必要存储用于记住您的选择。可选 Google Analytics 帮助了解网站使用情况,仅在您同意后加载。
必要存储(始终开启)